- Po WFsenzori
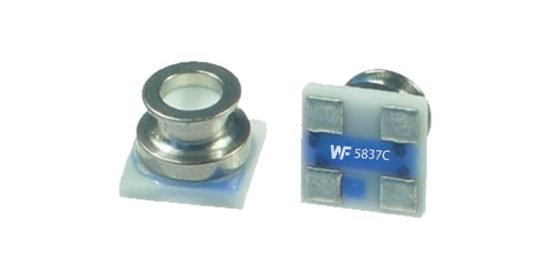
Na razini tla, standardni atmosferski tlak je otprilike 100 kPa i pada s visinom. S visokopreciznim senzorom možete pretvoriti tlak u nadmorsku visinu. Pokretna platforma dodaje dinamički pritisak svojom brzinom; uparivanjem uzorka ukupnog tlaka s uzorkom statičkog tlaka koji odražava samo tlak okoline, možete izvesti i visinu i brzinu. Atmosferski mjerni sustav bespilotne letjelice obično se sastoji od prednje tlačne sonde, cijevi diferencijalnog tlaka i jedinice za obradu. Dio na slici prikladan je kao prednja točka uzorkovanja: metalni priključak je dobar za hvatanje izravnog protoka, a raspored s četiri jastučića prikladan je za SMD montažu i električne priključke. Međutim, usmjerenju instalacije i zaštiti kućišta potrebno je posvetiti posebnu pozornost kako bi se smanjile smetnje protoka i toplinski pomak.
Katalog
1. Položaj senzora & sučelja
Na malim letjelicama, stabilno mjerenje tlaka počinje postavljanjem senzora na mjesto gdje stvarno predstavlja vanjski zrak, uz izbjegavanje lokalnih turbulencija i obližnjih izvora topline. Uobičajena praksa je da se otvor za pritisak postavi na nos ili na aerodinamičnu površinu: usisnik s ukupnim tlakom (poput Pitota) okrenut je prema smjeru leta, a otvor za statički tlak na površini okomitoj na protok. Za visokodinamične i brze platforme, sonda bi trebala biti što je više moguće naprijed kako bi se dobio čistiji signal dinamičkog tlaka. Međutim, na malenim dronovima mehaničko pričvršćivanje i niskoprofilna kućišta također moraju podnijeti vibracije i brtvljenje. Paket na slici — metalni tlačni priključak s četiri lemne jastučiće — pogodan je za SMD montažu, ali trebali biste dizajnirati mikrocijevi ili tragove pritiska kako biste spriječili eroziju vjetrom i zaleđivanje. Držite električno sučelje blizu stupnjeva filtriranja i pojačanja kako biste smanjili šum izazvan ožičenjem i obratite pozornost na obradu uzemljenja kako bi električno okruženje tlačnog priključka bilo stabilno.
mjesto ugradnje senzora
Prilikom odabira mjesta za montažu, ciljajte na točku koja daje reprezentativan pritisak. Izložene točke blizu nosa, prednjeg ruba trupa ili prednjeg ruba krila obično se koriste za uzorkovanje ukupnog tlaka; statični otvori trebaju biti postavljeni na površinu koja vidi stabilan protok i nalazi se okomito na vektor leta. Izbjegavajte postavljanje priključaka u kanale kontrolne površine, ispiranje propelera ili blizu velikih izvora topline. Mehanički učvrstite senzor tako da bude otporan na vibracije uz očuvanje brtvljenja; korištenje materijala s niskom toplinskom ekspanzijom i fleksibilnih nosača može smanjiti pomake izazvane naprezanjem.
efekti strujanja zraka & montažni kut
Kut ugradnje utječe na to koliko učinkovito hvatate dinamički pritisak i koliko je statički priključak otporan na smetnje. Mala odstupanja mogu unijeti dodatnu pogrešku u očitanja ukupnog tlaka, stoga sondu poravnajte s očekivanim napadnim kutom i potvrdite u testovima u zračnom tunelu ili CFD. Na multirotorima, downwash ima snažan učinak na bočne statičke otvore; zabilježiti odstupanja tlaka u režimima leta i izraditi tablice korekcije ili koristiti filtriranje u stvarnom vremenu za kompenzaciju prolaznih smetnji.
2. Izračunavanje podataka & signalni lanac
Za izračunavanje nadmorske visine i brzine potrebni su vam i hardver i softver koji će biti dorasli tom poslu. Obično pozadina koristi dva kanala tlaka: jedan kanal apsolutnog tlaka za visinu i diferencijalni kanal (ukupno minus statički) za brzinu. Odnos između diferencijalnog tlaka i brzine dolazi iz mehanike fluida i obično se izražava u izravnom preslikavanju. U praksi fokus nije na egzotičnim formulama, već na osiguravanju da senzor radi u svom linearnom rasponu, da ima nisku razinu buke i da širina pojasa uzorkovanja zadovoljava dinamičke zahtjeve. Analogni prednji kraj trebao bi uključivati anti-alias filtriranje, diferencijalno pojačanje i temperaturnu kompenzaciju; digitalna strana bi se trebala baviti uklanjanjem buke, vremenskim usklađivanjem i korekcijama povezivanja stava. Najvažnije je postaviti brzinu uzorkovanja tako da najmanje dvostruko premašuje najveću dinamiku koju očekujete i razmislite o prilagodljivom filtriranju kako biste uravnotežili prijelazni odziv i preciznost u stabilnom stanju.
hardversko filtriranje & Stopa uzorkovanja
Analogno filtriranje trebalo bi ukloniti visokofrekventni šum prije ADC-a. Uobičajeni pristup je niskopropusni filtar drugog reda u kombinaciji s diferencijalnim pojačalom. Brzina uzorkovanja ovisi o propusnosti kretanja vozila - multirotori često imaju niže zahtjeve okomite propusnosti od brzih zrakoplova s fiksnim krilima, kojima su potrebne puno veće stope. ADC rezolucija i osjetljivost senzora zajedno određuju najmanju promjenu tlaka koju možete riješiti; odaberite komponente tako da buka kvantizacije ne dominira.
formule & tijek računanja
Koraci izračuna obično počinju kompenzacijom temperature i nultog pomaka, a zatim pretvaraju apsolutni tlak u nadmorsku visinu. Diferencijalni tlak daje dinamički tlak; primjenom relevantne relacije dinamike fluida dobiva se brzina. Imajte na umu da položaj zrakoplova (nagib/nagib) može dodati komponente izmjerenim pritiscima; spojite podatke o tlaku sa senzorima položaja kako biste transformirali mjerenja u dosljedan referentni okvir i osigurali fizički značajne izlazne podatke o visini i brzini.
3. Kalibracija & kontrola greške
Točnost senzora uvelike diktira pouzdanost izvedenih parametara leta. Kalibracija ima dva dijela: tvornička karakterizacija i kalibracija na razini platforme nakon instalacije. Tvornički podaci osiguravaju osjetljivost i linearnost; kalibracija platforme bilježi pogreške specifične za instalaciju kroz statičke i dinamičke testove i proizvodi koeficijente kompenzacije. Tipični izvori pogreške su temperaturni pomak, pomak nule, mehaničko naprezanje i propuštanje tlaka. Za dinamičke pogreške koristite zemaljske uređaje i kratke testove leta kako biste izveli korekcije povezane s brzinom; za statičku pristranost, provjerite nulu u odnosu na poznatu referentnu vrijednost tlaka ili pomoću kontrolnih točaka poznate nadmorske visine. S vremenom implementirajte rutine samoprovjere i telemetriju kako biste mogli uočiti zanošenje.
rukovanje nultim i toplinskim pomakom
Pomak nule često proizlazi iz temperaturnih promjena ili mehaničkog naprezanja. Upotrijebite temperaturni senzor za bilježenje temperature okoline i montiranja i primjenu krivulja toplinske kompenzacije u stvarnom vremenu u softveru. Držite tablicu nultog pomaka koja se može ažurirati i koja se može osvježavati tijekom provjera na zemlji. Odabir hardvera kao što su materijali s niskim toplinskim pomicanjem i kompaktni toplinski putovi također pomažu u smanjenju pomicanja.
ekološki & izvori dinamičkih grešaka
Smicanje vjetra, vibracije konstrukcije zrakoplova, zaleđivanje i kontaminacija mogu iskriviti očitanja. Na multirotorima, downwash i prop wash jako utječu na obližnje statičke otvore, tako da je njihov položaj bitan. Na platformama velike brzine lokalni učinci kompresibilnosti ili udari mogu dodati pogreške; kvantificirati ih simulacijom i testiranjem i kodirati kompenzacije u sustavu.
4. Integracija sustava & provjera pouzdanosti
Integracija podataka o tlaku u kontrolu leta i navigaciju zahtijeva robusnu dostupnost signala i redundantnost. Integracija pokriva električna sučelja, podatkovne protokole, povezivanje položaja i logiku otkrivanja grešaka. Korištenje u stvarnom vremenu znači da morate ispravno odrediti propusnost komunikacije i odgode obrade te definirati načine kvara kako pogrešni podaci o pritisku ne bi doveli do nesigurnih kontrolnih odluka. Validacija uključuje ispitivanje na stolu, kalibraciju na tlu i postupna ispitivanja leta: nakon instalacije napravite letove na niskim visinama i unakrsnu provjeru u odnosu na GNSS visinu i reference na tlo, zatim vježbe različitih vremenskih uvjeta i uvjeta leta za testiranje robusnosti. Za kritične platforme razmotrite dvostruke ili višestruke pritiske i provjere dosljednosti.
redundantnost softvera & provjera signala
Na razini softvera, spojite kanale tlaka s GNSS-om i inercijskim senzorima koristeći tehnike filtriranja (Kalmanovi filtri su uobičajeni) kako biste odgovarajuće ponderirali unose. Implementirajte otkrivanje anomalija kako biste uočili prijelazne pojave, pomake ili prekide; nakon otkrivanja, sustav bi se trebao vratiti na alternativne senzore ili načine procjene kako bi vozilo bilo sigurno.
let-test validation flow
Koristite postupni proces: počnite sa statičkom kalibracijom i osnovnim zapisom; zatim izvodite kratke letove male brzine i niske visine kako biste usporedili visinu dobivenu tlakom s poznatim referencama; konačno, izvoditi letove profila misije. Nakon svakog izlijetanja ponovno reproducirajte zapise tlaka, položaja i GNSS-a, analizirajte ostatke i prilagodite korekcije dok izvedba ne zadovolji specifikacije.
5. Praktični savjeti & izbor komponenti
Prilikom odabira senzora, raspon mjerenja ravnoteže, osjetljivost, toplinski drift, paket i sučelje. Male bespilotne letjelice često preferiraju kompaktne uređaje s brzim odzivom i integriranim priključcima; platforme velike brzine daju prednost dometu i dinamičkoj linearnosti. Birajte dijelove s dokazanom dugotrajnom stabilnošću i ponovljivošću i koje je lako zamijeniti na terenu. Metalni priključak prikazane komponente odgovara izravnoj izloženosti, ali treba mikrocijevi ili tragove pritiska kako bi se smanjio rizik od kontaminacije. Također uzmite u obzir zaštitu od prodora, otpornost na prašinu i vlagu i raspon radnih temperatura kako biste osigurali pouzdan rad u uvjetima misije.
preporučene vrste senzora & sučelja
Koristite senzor apsolutnog tlaka kao referentnu visinu i kanal diferencijalnog tlaka za brzinu. Uređaji bi trebali ponuditi ili čisti digitalni izlaz ili analogni signal niske razine šuma radi lakše integracije. Za zadatke s brzom dinamikom odaberite senzore s brzim izlazima i ugrađenom temperaturnom kompenzacijom kako biste smanjili složenost vanjske korekcije.
održavanje & dugoročna stabilnost
Redovito provjeravajte brtve, tlačne kanale i električne priključke. Pratite dugoročno odstupanje provjerama na zemlji i analizom dnevnika leta te zamijenite ili ponovno kalibrirajte senzore kada odstupanje premaši ograničenja. Modularni dizajn pomaže kod brze izmjene polja i smanjuje vrijeme zastoja.
Zaključak
S pravim izborom senzora, pažljivim mehaničkim rasporedom, rigoroznom obradom signala i temeljitim režimom kalibracije, možete pouzdano mjeriti visinu i brzinu na UAV-u. Koristite apsolutni tlak kao osnovnu visinu, izvedite brzinu iz ukupnog minus statičkog tlaka i spojite to s podacima o položaju i GNSS-u kako biste povećali ukupnu pouzdanost mjerenja. Mali SMD uređaj na slici prikladan je za prednje uzorkovanje na kompaktnim platformama, ali instalacijom, tragovima pritiska i upravljanjem toplinom mora se pravilno postupati. Za inženjere je ključno identificirati izvore pogrešaka i ublažiti ih kroz dizajn i provjeru valjanosti kako biste očitanja čistog tlaka pretvorili u pouzdane parametre leta.
Gornji uvod samo zagrebe površinu primjene tehnologije senzora tlaka. Nastavit ćemo istraživati različite vrste senzorskih elemenata koji se koriste u različitim proizvodima, kako rade te njihove prednosti i nedostatke. Ako želite više pojedinosti o tome što se ovdje raspravlja, možete provjeriti povezani sadržaj kasnije u ovom vodiču. Ako ste u stisci s vremenom, također možete kliknuti ovdje za preuzimanje pojedinosti o ovim vodičima Podaci o senzoru zračnog tlaka PDF podaci.
Za više informacija o drugim tehnologijama senzora, molimo Posjetite našu stranicu senzora.


